(2026年3月時点の情報です)
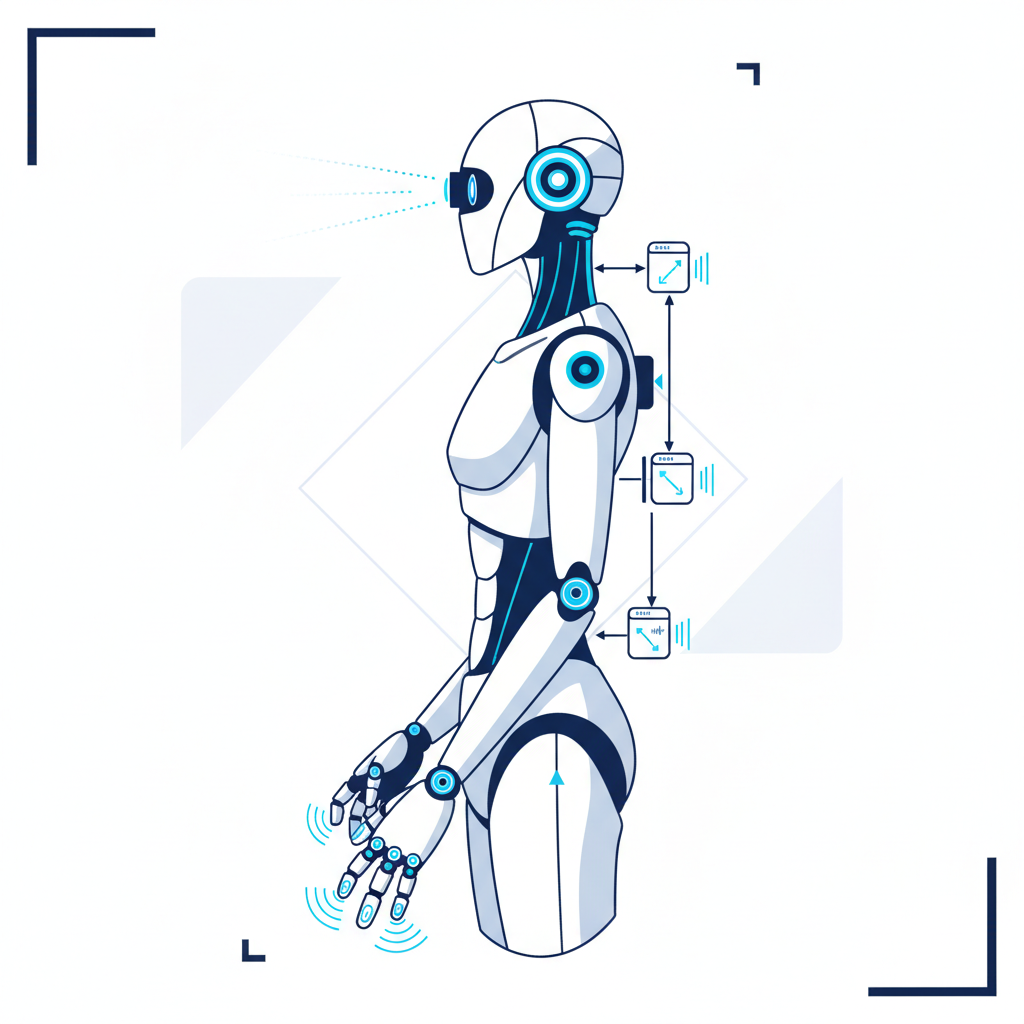
- ヒューマノイドのセンサーは「目(カメラ/LiDAR)」「触覚」「体のバランス(IMU/力覚)」の3系統
- Tesla Optimusは純粋カメラ8台方式(LiDARなし)、Unitree G1は3D LiDAR搭載と方針が分かれる
- Figure 03の触覚センサーは指先1本あたり3gの力を検知 — 卵も割らずに持てるレベル
- バランス制御の要は足首の力覚センサーとIMU(慣性計測装置)
ヒューマノイドロボットのセンサーとは
ヒューマノイドロボットのセンサーは、人間の「五感」に相当する入力装置です。カメラ(視覚)、マイク(聴覚)、触覚センサー(触覚)、力覚センサー(固有感覚)、IMU(平衡感覚)などが搭載されています。
センサーが集めたデータはVLAモデルに入力され、ロボットの動作を決定します。センサーの精度がロボットの「賢さ」を直接左右する、極めて重要な技術です。
カメラ/ビジョンシステム — ロボットの「目」
ヒューマノイドの「目」となるビジョンシステムは、大きくカメラ方式とLiDAR方式に分かれます。
| 製品 | カメラ構成 | 方式 | LiDAR |
|---|---|---|---|
| Tesla Optimus | 8台(360°カバー) | 純粋カメラビジョン | なし |
| Figure 02 | 6基 RGB | ステレオ深度推定 | なし |
| Boston Dynamics Atlas | 360°カメラ | 触覚センサー併用 | — |
| 1X NEO | デュアル8.85MP 90Hz魚眼 | 広角ステレオ | なし |
| Unitree G1 | 深度カメラ | — | 3D LiDAR搭載 |
| UBTECH Walker S2 | 純RGB双眼ステレオ | 深層学習ベース深度推定 | なし |
| XPeng IRON | “Eagle-Eye” 720° | ステレオ深度 | 搭載 |
出典: 各社公式サイト・製品ページ
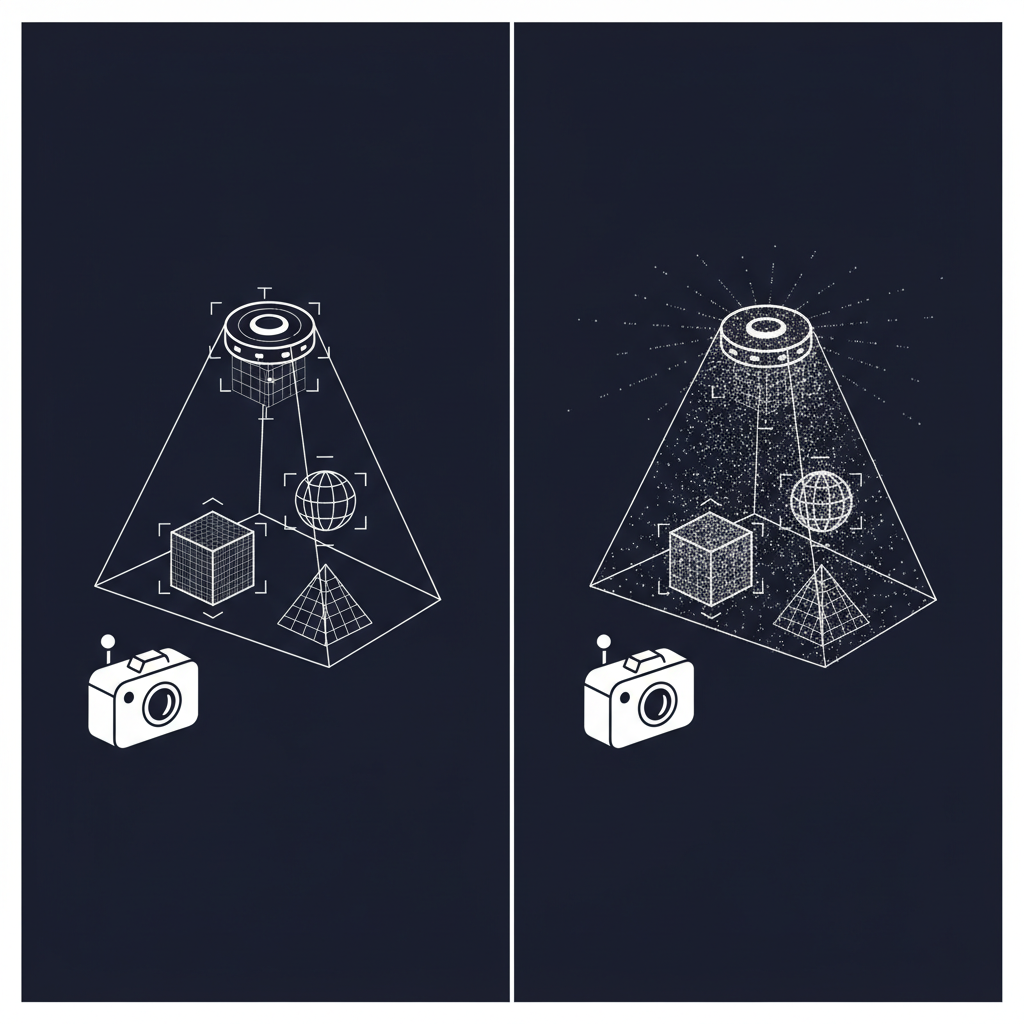
LiDAR vs 純粋カメラ — どちらが主流?
| 項目 | LiDAR | 純粋カメラ |
|---|---|---|
| 距離計測精度 | 高い(cm単位) | AI依存(深層学習で推定) |
| コスト | 高い | 低い |
| 暗所性能 | 良好(自発光) | 照明が必要 |
| テクスチャ認識 | 苦手 | 得意(色・模様を認識) |
| 代表的採用 | Unitree G1、XPeng IRON | Tesla Optimus、Figure 02 |
トレンドとしては、カメラ+AIの純粋ビジョン方式が主流に移行しつつあります。Tesla Optimusは自動運転(FSD)で培った純粋ビジョン技術をロボットに転用しており、LiDARを一切使用しません(BotInfo)。コスト面でも純粋カメラの方が有利です。
Figure 03は各手にパームカメラを内蔵し、近距離での物体認識精度を向上させています(Figure AI公式)。
触覚センサー — ロボットの「手触り」
触覚センサーは物体を把持する際の力加減を制御する重要なセンサーです。卵を割らずに持つ、柔らかい布を掴むなど、繊細な操作に不可欠です。
| 製品 | 触覚性能 | 特徴 |
|---|---|---|
| Figure 03 | 指先1本あたり3gの力を検知 | 超高感度。家庭用安全設計 |
| Sanctuary AI Phoenix | 5 mN(ミリニュートン)感度 | 油圧駆動ハンド(21 DOF)と併用 |
| Fourier GR-2 | 6基アレイ型触覚センサー | 力検知・素材識別・リアルタイムグリップ調整 |
| Tesla Optimus Gen 3 | 触覚フィンガーチップセンサー | テンドン駆動式柔軟グローブと併用 |
| XPeng IRON | 全身合成スキン(タッチセンサー内蔵) | 全身で接触を検知 |
出典: Figure AI / Robozaps Sanctuary / Fourier公式 / BotInfo Optimus / BotInfo XPeng
Figure 03の「指先1本あたり3g」は、コイン1枚(約5g)よりも軽い力を感じ取れるレベルです。これにより、赤ちゃんの肌に触れても安全な力加減が可能になります。
力覚センサー・IMU — バランス制御の要
力覚センサー(F/Tセンサー)
足首や手首に搭載される力覚センサー(Force/Torqueセンサー)は、ロボットの歩行バランスと把持力の制御に使われます。
PAL Robotics TALOSは全関節にトルクセンサーを搭載し、2 kHzの高速制御ループで精密なバランス制御を実現しています(PAL Robotics公式)。Tesla Optimusは足部に力覚/トルクセンサーを搭載しています(BotInfo)。
IMU(慣性計測装置)
IMU(Inertial Measurement Unit)は加速度センサーとジャイロスコープを組み合わせ、ロボットの姿勢・傾き・加速度を計測する装置です。二足歩行のバランス制御に不可欠で、すべてのヒューマノイドに搭載されています。
1X NEOは4基のビームフォーミングマイクも搭載しており、音声の方向検知にも対応しています(1X公式)。
日本のセンサーサプライヤー
日本はヒューマノイドロボットのセンサー部品で重要なサプライチェーンの一角を占めています。
- ソニーグループ: イメージセンサー世界シェア50%超。ロボットの「目」を支える(日本企業まとめ参照)
- 村田製作所: センサー・電子デバイス大手。KyoHA創設メンバー
- ルネサスエレクトロニクス: マイコン世界大手。KyoHA新規参画
よくある質問(FAQ)
ヒューマノイドロボットにはどんなセンサーが搭載されていますか?
主にカメラ(視覚)、LiDAR(距離計測)、触覚センサー(把持力制御)、力覚/トルクセンサー(歩行バランス)、IMU(姿勢検知)、マイク(音声認識)が搭載されています。製品によってセンサー構成は異なり、Tesla Optimusはカメラ8台でLiDARなし、Unitree G1はカメラ+3D LiDAR搭載です。
LiDARとカメラのどちらが優れていますか?
一概には言えません。LiDARは暗所でも高精度な距離計測が可能ですが高コストです。カメラ+AIは低コストでテクスチャ認識にも優れています。2026年のトレンドとしてはカメラ+AI方式が主流になりつつあり、Tesla Optimusはカメラのみで自動運転と同じ純粋ビジョン方式を採用しています。
触覚センサーはなぜ重要なのですか?
人間が卵を割らずに持てるのは、指先の触覚が力加減を制御しているからです。ロボットも同様に、触覚センサーがないと物を壊したり、逆に掴み損ねたりします。Figure 03は指先1本あたり3gの力を検知でき、繊細な物体の取り扱いが可能です。家庭用ロボットでは安全性の面でも触覚センサーが重要です。
まとめ
ヒューマノイドロボットのセンサー技術は「目(カメラ/LiDAR)」「触覚」「体のバランス(IMU/力覚)」の3系統で構成されています。カメラ+AI方式が主流になりつつある一方、触覚センサーの高感度化(Figure 03の3g検知)が家庭用途への展開を後押ししています。
各製品のセンサー構成を含むスペック比較は「ヒューマノイドロボット比較表」をご参照ください。
ヒューマノイドロボットの全体像については「ヒューマノイドロボット完全ガイド【2026年最新版】」で体系的にまとめています。
本記事の情報は公開情報に基づいて作成しています。正確性には万全を期していますが、最新情報は各社公式サイトをご確認ください。