(2026年3月時点の情報です)
- アクチュエータはロボットの「筋肉」— 電気エネルギーを動き(回転・直線運動)に変換する装置
- 電動サーボモーター(効率75-80%)が主流、1X NEOはテンドン駆動(静粛22dB)を採用
- Tesla Optimus Gen 3は両手に50基のアクチュエータ搭載、片手25基は前世代の4.5倍
- ハーモニック・ドライブ(精密減速機世界シェア50%)など日本メーカーがサプライチェーンの要
アクチュエータとは — ロボットの「筋肉」
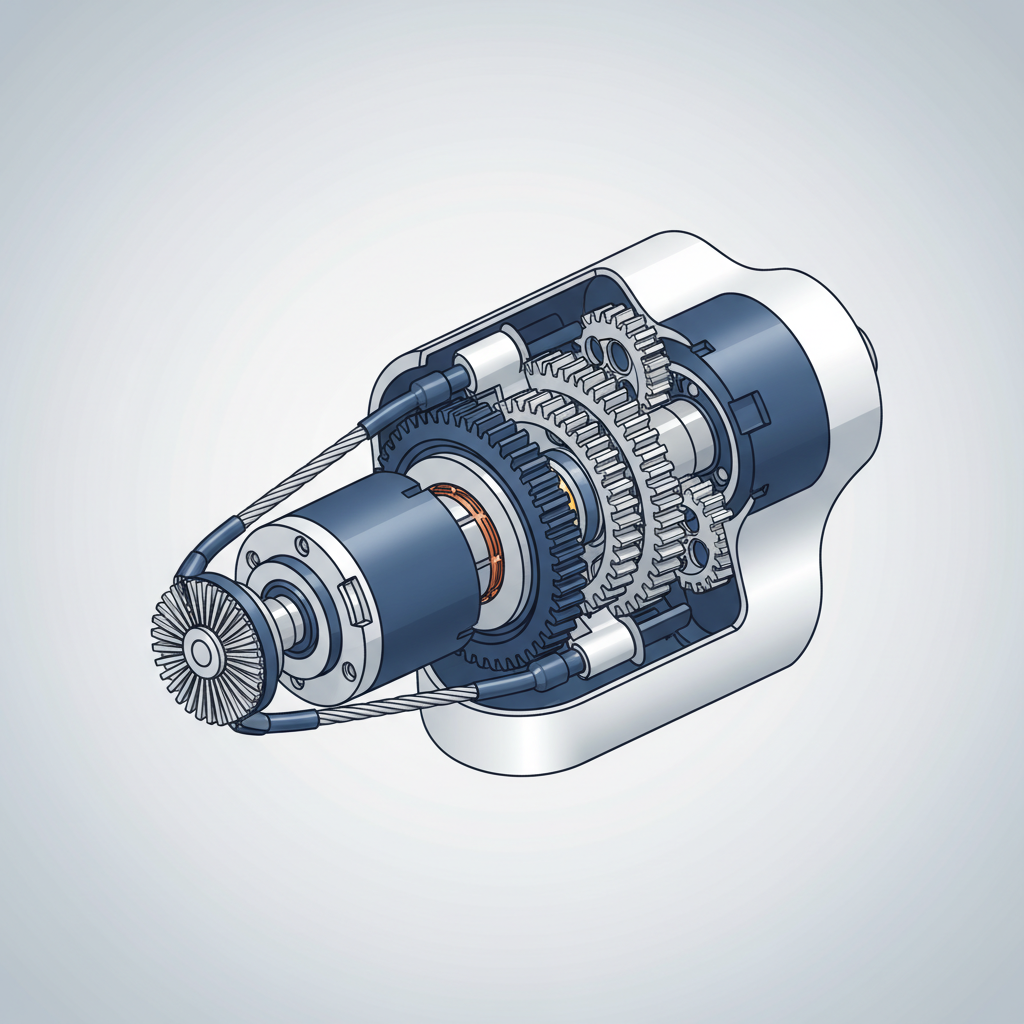
アクチュエータ(Actuator)は、電気エネルギーを機械的な動き(回転や直線運動)に変換する装置で、ロボットの「筋肉」に相当します。ヒューマノイドロボットの関節はすべてアクチュエータで駆動されており、歩行・把持・バランス制御のすべてがアクチュエータの性能に依存しています。
人間の筋肉が約640個あるのに対し、ヒューマノイドロボットのアクチュエータ数は20〜70基程度です。数は少ないですが、1基あたりの出力は人間の筋肉を大幅に上回ります。Tesla Optimusの最大アクチュエータ出力は500kgf(Robozaps)で、人間のどの筋肉よりも強力です。
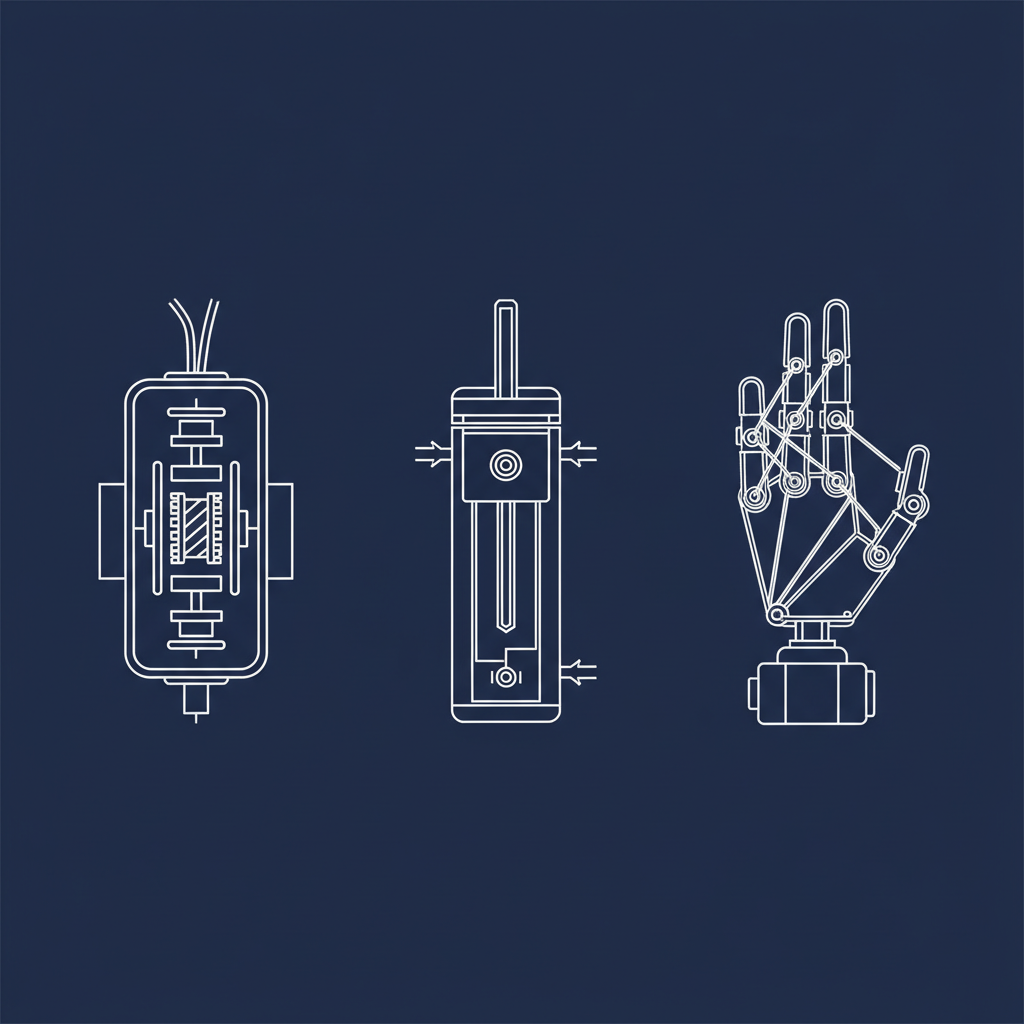
アクチュエータの種類と比較
| 方式 | 出力密度 | エネルギー効率 | 騒音 | 代表的採用 |
|---|---|---|---|---|
| 電動サーボモーター | 100 W/kg程度 | 75〜80% | 中 | Tesla Optimus、大多数のヒューマノイド |
| 油圧式 | 2,000 W/kg | 40〜55% | 高 | Atlas旧型(2024年に電動に移行)、Sanctuary Phoenix(ハンド部) |
| テンドン駆動(ケーブル式) | 中 | — | 極めて低(22dB) | 1X NEO、Honda Avatar Robotハンド |
| リニアアクチュエータ | — | — | 低 | PAL Robotics Kangaroo(ボールスクリュー式) |
出典: BotInfo Optimus / BD公式 / 1X公式 / PAL公式
電動サーボモーター — 現在の主流
ほとんどのヒューマノイドが採用する方式です。制御精度が高く、メンテナンスが容易で、エネルギー効率も75〜80%と優れています。
Tesla Optimusは遊星ローラーねじ機構を採用し、最大500kgfの出力を2インチストロークで実現しています(Robozaps)。Gen 3のハンドには片手25基・両手50基のアクチュエータが搭載され、Gen 2比4.5倍に増加しました(BotInfo)。
油圧式 — パワーは最強、しかし退場傾向
油圧式は出力密度2,000 W/kgと電動の20倍のパワーを持ちますが、効率40〜55%と低く、騒音・重量・メンテナンスコストが課題です。
Boston Dynamicsの初代Atlas(2013年)は油圧式でしたが、2024年に全電動に移行しました(BD公式)。Sanctuary AI Phoenixのハンド部は油圧駆動(21 DOF)を維持しており、繊細な把持操作で油圧の精密さを活用しています(Robozaps)。
テンドン駆動 — 家庭用の切り札
テンドン駆動(ケーブル駆動)はケーブルで力を伝達する方式で、静粛性が最大の特長です。
1X NEOはテンドン駆動を全身に採用し、騒音レベル22 dB(「ささやき声」程度)を実現しています。バックドライバビリティ95%(外力に対して柔軟に動く性質)で、人間が押しても安全にたわむ設計です。トルク精度2%、繰り返し精度0.1mmと高精度な制御も可能です(1X公式)。
HondaのAvatar Robotもマルチフィンガーハンドにワイヤー駆動を採用しており、ASIMO比5倍以上の指先力を実現しています。
各社のアクチュエータ数比較
| 製品 | 総自由度(DOF) | ハンドDOF | アクチュエータ特徴 |
|---|---|---|---|
| Tesla Optimus Gen 3 | 28(ボディ)+ 44(両手) | 片手22 DOF | 片手25基・両手50基。遊星ローラーねじ |
| Boston Dynamics Atlas | 56 | — | 連続回転関節。Hyundai Mobis供給 |
| 1X NEO | 75 | 片手22 DOF | テンドン駆動。静粛22dB |
| Apptronik Apollo | 71 | — | NVIDIA Jetson搭載。ホットスワップバッテリー |
| Engineered Arts Ameca | 52(+顔面27) | — | 61基モーター。顔面表現に特化 |
| Unitree G1 | 23〜43 | 最大7 DOF | クロスローラーベアリング関節 |
出典: 各社公式サイト。スペック全体は「比較表」参照
日本のアクチュエータ・部品サプライヤー
アクチュエータの性能はロボットの競争力に直結するため、部品サプライヤーの存在感は大きいです。
| 企業名 | 製品 | ロボットとの関係 |
|---|---|---|
| ハーモニック・ドライブ・システムズ(6324) | 波動歯車装置(精密減速機) | 世界シェア約50%。ロボット関節の軽量化に不可欠 |
| 安川電機(6506) | サーボモーター | 世界トップシェア。アクチュエータの動力源 |
| ナブテスコ(6268) | 精密減速機 | 産業用ロボット向けで高シェア |
| Hyundai Mobis | 高性能アクチュエータ | Boston Dynamics Atlasに供給 |
| マブチモーター(6592) | 小型モーター | KyoHAに参画。ヒューマノイド向け展開を準備 |
出典: BD公式(Hyundai Mobis) / テムザック KyoHA
詳しくは「日本企業まとめ」をご覧ください。
よくある質問(FAQ)
アクチュエータとモーターの違いは?
モーターはアクチュエータの一種です。アクチュエータは「エネルギーを動きに変換する装置」の総称で、電動モーター、油圧シリンダー、空圧シリンダー、人工筋肉などが含まれます。ヒューマノイドロボットでは電動サーボモーター+精密減速機の組み合わせが最も一般的です。
なぜBoston Dynamicsは油圧から電動に変えたのですか?
油圧式はパワーは強い(出力密度20倍)ものの、重量・騒音・エネルギー効率(40-55%)・メンテナンスコストが課題でした。量産・商用化を見据えると電動式の方がメリットが大きく、2024年に全電動のAtlasに移行しました。コスト低下とモーター技術の進歩が電動への移行を可能にしました。
テンドン駆動のメリットは?
最大のメリットは静粛性です。1X NEOは騒音22dBと「ささやき声」レベルで、家庭内で使用しても気になりません。またバックドライバビリティ(外力への柔軟性)が95%と高く、人間が触れても安全にたわむため、家庭用ロボットに適しています。一方、出力は電動サーボモーターより低く、重量物の搬送には不向きです。
ハーモニック・ドライブとは何ですか?
ハーモニック・ドライブ・システムズ(東証プライム、6324)が製造する「波動歯車装置」という精密減速機です。モーターの高速回転を低速・高トルクに変換する装置で、ロボット関節の小型化・軽量化に不可欠です。世界シェア約50%を持ち、多くのヒューマノイドロボットの関節に使われています。
まとめ
アクチュエータはヒューマノイドロボットの「筋肉」であり、歩行・把持・バランス制御のすべてを担う最重要技術です。電動サーボモーターが主流ですが、家庭用途ではテンドン駆動(1X NEO)の静粛性が注目を集めています。
日本のハーモニック・ドライブや安川電機はグローバルなサプライチェーンの要であり、ヒューマノイド市場の拡大とともにその重要性は増していきます。
ヒューマノイドロボットの全体像については「ヒューマノイドロボット完全ガイド【2026年最新版】」で体系的にまとめています。
本記事の情報は公開情報に基づいて作成しています。正確性には万全を期していますが、最新情報は各社公式サイトをご確認ください。